具身智能不仅源于大脑或计算机,还源于心智、模型与物理世界交互的综合作用。但当前这类智能主要局限于数字模型,机器人本体常常只是被动的执行器。这一路径依赖一些隐含前提:机体需有足够空间容纳传感器、执行器等电子部件;电子器件需与工作环境力学相容;训练需要模型与任务相匹配且数据充足;硬件需能在工作环境中可靠运行。然而,在人脑这类极端环境中,神经通路仅为微米尺度,脑组织极软、弹性模量仅为kPa量级,且对温度极为敏感,上述前提难以同时满足。
自然界提供了另一种智能范式。捕蝇草无需神经系统决策即可实现自主闭合,松果能随环境湿度变化自发开合。在这些例子中,感知、驱动与响应都分布在材料结构本体之中。这种内嵌于物质结构本体的智能被称为物理智能,它从物质的内禀性质和组织方式中涌现,不依赖处理器和外部控制回路。在工程系统中,物理智能通过设计液晶弹性体、水凝胶、形状记忆聚合物和磁性软材料等活性材料的基元分布、取向、序构和交联密度等特征,将感知与驱动等机器人功能直接编码到材料本体中(图1)。
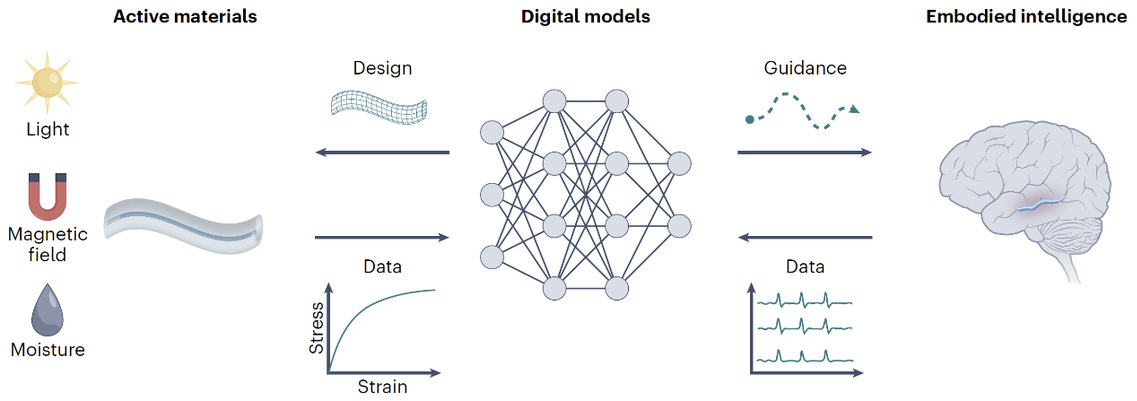
图1.用于实现物理智能的活性材料计算设计。活性材料通过材料本体对光、磁场、湿度等外界刺激作出响应,是物理智能的基础。数字模型与这种材料智能双向交互,为具身应用提供材料设计与控制方案,例如贴合脑形貌的微软纤维机器人;同时,从应用中测得的数据回流,可用于改进模型。
近日,上海创智学院全时导师、复旦大学特聘教授徐凡团队聚焦计算活性材料与极端环境具身智能发表评论文章,从器件尺度极限、力学相容性、数据依赖与环境适应等方面深入探讨了传统数字智能面临的物理极限,论述了通过活性材料将智能内嵌于物质结构的具身智能新途径,并对智能算法驱动活性材料理性设计、物理智能与数字智能深度融合的趋势作出了展望。相关评论文章以《极端条件下的计算活性材料与具身智能》(“Computational active materials and embodied intelligence in extreme conditions”)为题,发表于《Nature Computational Science》。
电子器件不再适用的微小尺度
研究人员首先探讨了传统电子器件面临的尺度限制。在毫米及以下尺度,供电、感知、驱动、计算与控制所需部件无法充分小型化并集成到机器人本体中,物理智能因此成为可行的替代策略。机器人可借助材料预置的响应特性,从外场中获取驱动力,进而实现可编程的变形与运动。例如在脑血管中,由磁性软材料制成、直径仅数十微米的微纤维机器人可以螺旋方式逆血流推进并栓塞目标血管分支。这类受限环境并非大脑独有,也存在于血管、多孔介质等许多其他生物医学场景中。
与微软环境的力学相容性
生物组织弹性模量处于kPa量级,而传统电极和基底材料处于GPa量级(如Neuralink线状电极),两者存在五到六个数量级的力学失配,可能诱发异物反应、组织瘢痕和信号衰退。相比之下,活性材料展现出优异的力学相容性。例如,模量~100 kPa的生物混合水凝胶纤维能在猪脑表面自由爬行,不产生可见伤痕,而模量43.9 MPa的刚性机器人则会留下侵入性损伤。植入一年后,微软纤维周围的瘢痕不足23 μm,而刚性金属丝周围的瘢痕厚度却超过451 μm。这些对比表明,力学柔顺的活性材料可改善神经植入物的组织界面相容性、信号稳定性与器件寿命。
数据中心驱动方法的局限性
研究人员进一步探讨了数据驱动方法的可扩展性局限。目前较为先进的语音脑机接口需要在单一受试者的数据上训练,并需要每日重新训练,同时个体之间的神经信号差异较大,收集充分的数据既耗时又受伦理约束。物理智能给出了破局思路:把感知与响应直接嵌入材料之中,挑战便从训练控制器转移到设计活性材料,从而避免了计算过程可能引入的延迟。
电致发热的规避策略
在大脑中,植入物引起的温度变化不能超过1oC,否则神经组织可能受损。传统电子器件在感知、计算和无线通信都会产生焦耳热,由于生物组织散热能力很差,这些大脑中的植入物引起的温升可能过大,导致神经组织受损。对此,活性材料提供了替代策略。例如水凝胶纤维机器人可由外部磁场驱动,在活猪大脑中导航并释放药物,无需机载处理器或电源。同样,光响应材料可由光照远程无线驱控,湿响应薄膜则直接从局部微环境中获取变形能量,从而避免电致发热问题。
总结
研究人员最后讨论了将智能编码到活性材料中所面临的计算挑战与应对策略。挑战包括活性材料的响应具有非线性、多物理场耦合和加载历史相关性,高精度、跨时空的力学建模与预测仍亟待突破;由目标功能反推活性基元取向和分布的逆向设计,其映射关系不唯一且高度非线性;分子、微观和宏观尺度受不同的物理原理支配,难以纳入统一计算框架。这些挑战为计算科学提供了广阔的研究机遇。数据驱动的本构模型可刻画多物理场、强非线性行为,梯度优化框架能发现常规方法难以获得的解,机器学习原子间势推动跨尺度衔接,生成模型可协同优化材料与结构设计以实现目标功能。这些进展使软物质形貌力学、表界面力学、具身智能与机器人学更紧密协同。数字智能赋予机器推理与决策能力,活性材料则使机器能够进入并适应算法难以触及的极端环境。未来,最智能的系统将融合物理智能与数字智能的优势,而计算科学正是连接二者的桥梁。
研究得到国家自然科学基金委、首批上海市基础研究特区计划、上海市教委等资助。
原文链接:
https://doi.org/10.1038/s43588-026-01051-4
相关论文:
https://doi.org/10.1038/s43588-026-01040-7
https://doi.org/10.1073/pnas.2610243123