学院导师 SII Teacher

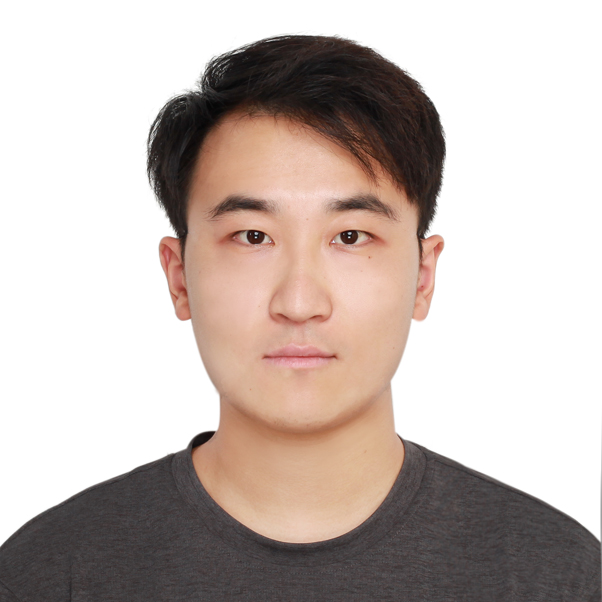
刘明桓

上海创智学院助理教授
领域方向:具身智能与AI系统
minghuanliu.com
minghuan97@gmail.com
https://github.com/ericonaldo
https://huggingface.co/ericonaldo
个人简介

1. RoboFlamingo,最早开源视觉语言机器人操作模型,推动VLM向机器人操作迁移

2. RoboVLMs,通用机器人视觉语言动作模型研究,系统分析构建VLA模型的关键因素

3. GR1,字节跳动Seed-Robotics首批人形机器人VLA系统研发,推动机器人基础模型工程化落地

4. ACE,首个低成本跨平台视觉外骨骼遥操作系统,提升机器人数据采集效率

5. Visual Whole-Body Control,面向腿足机器人的视觉全身控制方法,实现复杂运动操作融合,CoRL Oral

6. Continual Learning for Foundation Models,提出面向持续学习的基础模型适应方法, ICML Oral
研究方向

刘明桓的研究聚焦于通用机器人智能与具身智能,致力于从算法、数据、控制与系统协同的全栈视角,构建能够在复杂真实环境中感知、理解并执行多样任务的通用机器人系统。其研究覆盖视觉—语言—动作模型、机器人基础模型、强化学习与模仿学习、仿真到现实迁移、人形机器人全身控制以及大规模机器人数据生成等方向,并拥有机械臂、人形机器人、四足机器人和灵巧手等多类硬件平台的研发经验。

教育与工作经历

【工作经历】

2025年7月至2026年4月,UT Austin,博士后研究员

2024年11月至2025年8月,字节跳动Seed-Robotics,研究科学家

【教育经历】

2019年9月至2024年12月,上海交通大学,计算机科学与技术,博士

2023年8月至2024年8月,UCSD,访问博士生

2015年9月至2019年8月,西南交通大学,计算机科学与技术,学士

代表性成果

1. RoboFlamingo,最早开源视觉语言机器人操作模型,推动VLM向机器人操作迁移

2. RoboVLMs,通用机器人视觉语言动作模型研究,系统分析构建VLA模型的关键因素

3. GR1,字节跳动Seed-Robotics首批人形机器人VLA系统研发,推动机器人基础模型工程化落地

4. ACE,首个低成本跨平台视觉外骨骼遥操作系统,提升机器人数据采集效率

5. Visual Whole-Body Control,面向腿足机器人的视觉全身控制方法,实现复杂运动操作融合,CoRL Oral

6. Continual Learning for Foundation Models,提出面向持续学习的基础模型适应方法, ICML Oral

奖项荣誉

字节跳动奖学金(2022),博士国家奖学金(2022)

学术任职

PC @ NeurIPS, ICML, ICLR, CVPR, IJCAI, IROS, RAL, RSS